
码垛机视觉反馈经OPC接入PLC的时序校准实务:部署基础与拓扑规划
实现该场景的时序校准,需通过硬件触发线建立硬同步基准,再在OPC UA层注入毫秒级时间戳,最后在PLC内设置固定偏移量完成软补偿。
食品包装码垛机视觉检测反馈信号经OPC介入运动控制的时序同步校准,是指将相机采集的位置偏差数据,通过工业协议无损透传至控制器,并消除网络抖动与协议解析延迟,使机械臂抓取动作精准对齐物料轨迹的技术过程。其核心目标是解决“数据采集-协议转换-指令下发”全链路的确定性传输问题,确保视觉判定的空间坐标与PLC扫描周期的执行瞬间严丝合缝。
实施前需完成以下基建准备:
- 确立主从时钟架构:以PLC为系统时钟主站(Master),视觉处理单元与OPC服务器作为从站(Slave),严禁多主冲突。
- 物理链路隔离:视觉千兆采集网与控制环网物理分离,通过非网管型工业交换机汇聚,切断广播风暴隐患。
- OPC 网关选型:优先评估支持双栈协议且内置环形缓冲队列的边缘设备,避免传统集中式网关因内存溢出导致丢包。建议采用带本地SQLlite缓存的型号,保障断网重连后的历史轨迹回放能力。
视觉信号经OPC介入运动控制的时序同步校准:数据建模与路由映射
结构化数据建模是压低通信开销的前提。松散的结构会迫使OPC客户端频繁发起订阅请求,引发控制器CPU抢占。请按以下路径执行:
- 封装复合数据类型:将XY/Z轴偏差、合格标志位、帧序号打包为单一Composite Type,单次读写减少30%以上报文交互。
- 配置变化率过滤机制:依据产线最大加速度设定Deadband阈值,仅当坐标偏移超过0.5mm或状态翻转时才推送新值,抑制无效刷新。
- 技术路线备选方案:规避主流 OPC 厂商授权绑定风险的开源运行时二次开发技术路线评估显示,采用轻量级Node-RED插件或Qt OPC UA Client框架可自定义事件循环逻辑。开发者能直接接管Socket连接池与内存分页策略,彻底解除按实时点位计费的限制,同时将协议解析延迟压缩至微秒级。
主流控制器接入实践:西门子/罗克韦尔/欧姆龙组态要点
完成上位模型后,需针对不同品牌控制器进行底层驱动适配。各厂商标识符规范与数据类型边界存在差异,组态时需严格对照:
- 西门子S7-1500/TIA Portal:激活内置OPC UA Server角色,勾选“Change of Value”触发选项。注意Bool类型需统一映射为INT(0/1),防止S7 Block字节序反转导致PLC误读。
- 罗克韦尔ControlLogix/Studio 5000:通过EPIC或第三方Bridge组件桥接,重点校验SCADA标签与PLC DINT/REAL浮点数据的地址对齐,避免高位截断引发坐标系失真。
- 欧姆龙NJ/NX系列:利用CyberLink或标准Client库接入,将Keep-Alive超时参数设为3000ms,保障心跳异常时的秒级重连容错。
- 全局命名规范:所有接入节点必须分配静态Node ID,禁用动态生成GUID。统一前缀命名规则便于后期Trace日志抓取与故障定位。
时序同步校准实操:延迟测量与闭环参数整定
进入核心校准阶段,需通过阶梯式测试消除系统性偏差。操作严格遵循先测后调原则:
- 静态基线采集:静止状态下连续下发1000次空载指令,记录OPC客户端到PLC写入完成的平均RTT。得出基础通信延迟值(通常处于8-15ms区间),作为后续补偿的数学底数。
- 动态抖动分析:模拟满载运行,抓取视觉输出瞬间的NTP对时数据包,对比PLC扫描周期内的接收时间戳分布。若标准差突破2ms,需在网关侧开启TCB流量整形,强制限制单帧报文长度。
- 偏移量补偿配置:在PLC运动控制轴的功能块中,插入“延迟补偿寄存器”。运算逻辑为:实际触发坐标 = 理论坐标 + (基础RTT × 传送带瞬时线速度)。
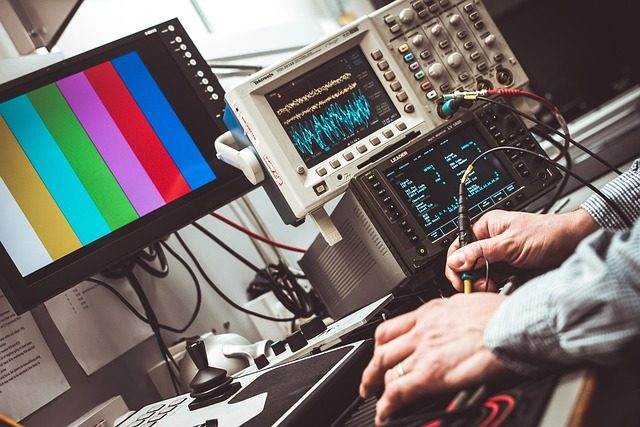
- 闭环微调验证:逐步调整补偿系数K值,观察码垛堆叠公差。理想状态为水平误差不大于±1.5mm。使用高精度示波器监测DO数字脉冲沿与OPC数据到达沿的重合度,确认软硬同步锁相成功。
常见问题
视觉信号偶发跳变导致PLC误动作如何处理?
此为典型环境噪声干扰。建议在OPC网关订阅端植入滑动窗口滤波算法,连续三次采样数据一致才触发写操作;同时在PLC内部控制程序增设死区判断逻辑,主动过滤微小越限信号。
多工位码垛机共用一条OPC总线是否会引发阻塞?
极易造成订阅风暴。必须为每个工位划分独立Subscription通道或采用分压轮询策略。建议分配独立通信端口,并在网关侧配置加权公平队列调度,确保高优工位带宽独占不衰减。
时序校准后长期运行仍出现累积误差怎么办?
属时钟漂移累积现象。需部署PTP精密时间协议替代普通NTP,将全网同步精度收敛至微秒级;定期执行PLC内部高速定时器软复位与零点归校即可消除相位偏差。

